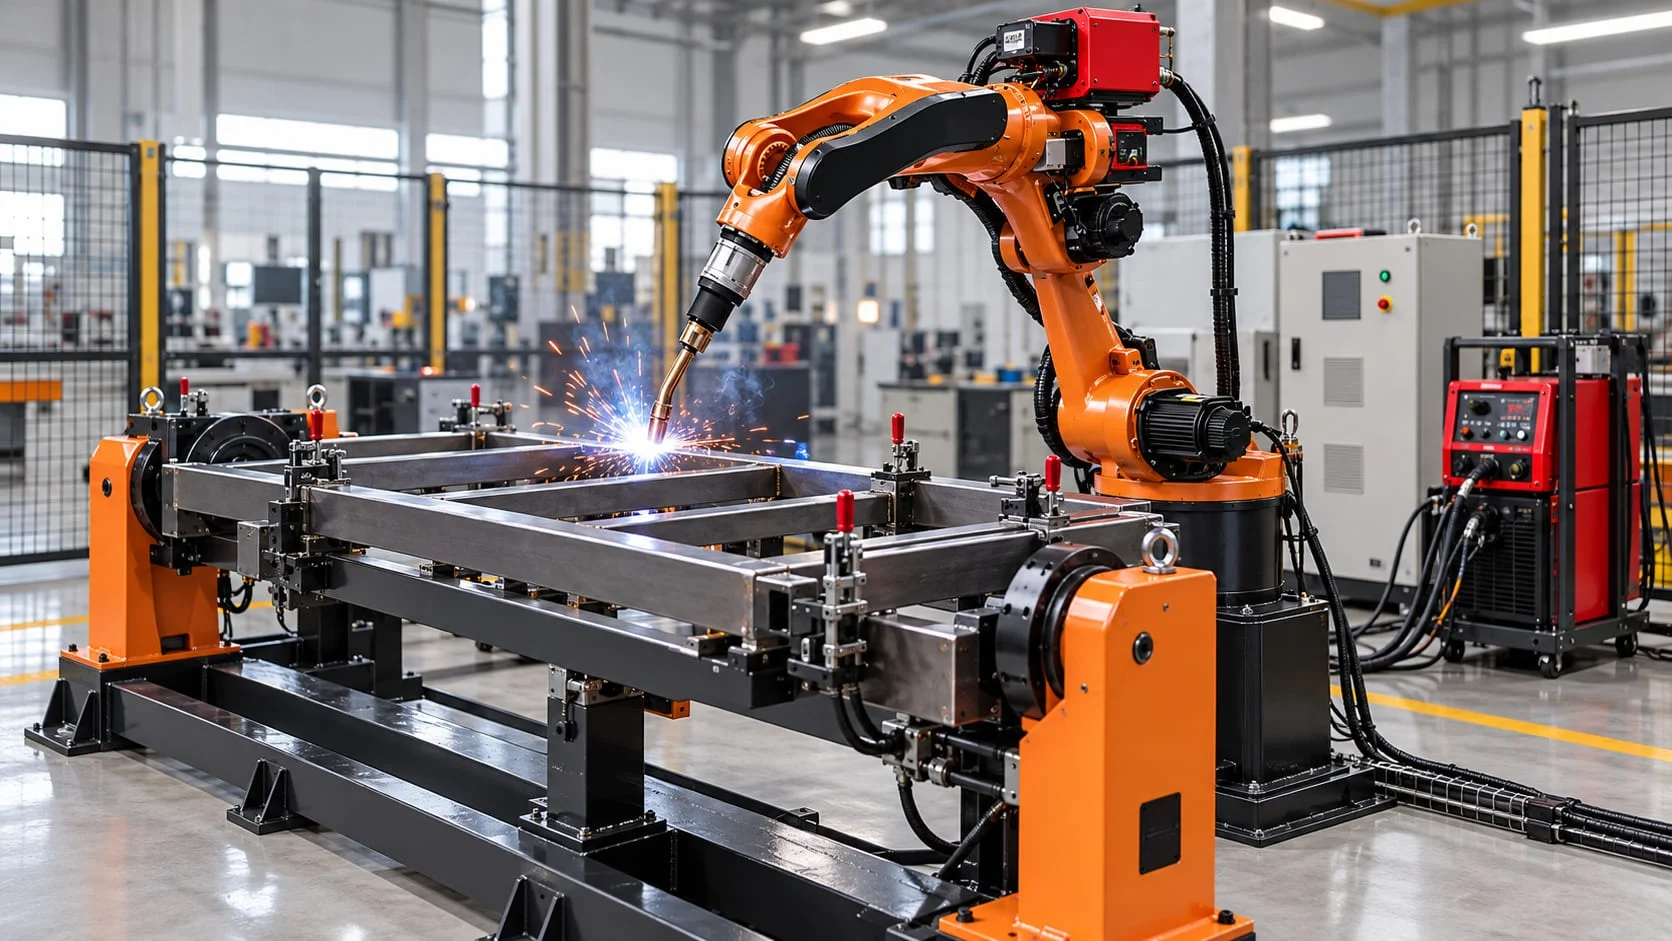
Роботы-сварщики: виды, принцип работы и применение в промышленности
Как работают роботы-сварщики, какие сварочные процессы можно автоматизировать и как подобрать конфигурацию комплекса под изделие.
Коротко
Робот-сварщик — это промышленный манипулятор, который перемещает сварочную горелку по заданной траектории и выполняет сварочную программу совместно с источником, системой подачи проволоки и другой периферией.
Для производства роботизация позволяет автоматизировать повторяющиеся сварочные операции, сделать рабочий цикл более предсказуемым и снизить объём ручной работы непосредственно у сварочной дуги.
При этом робот подбирают не отдельно от изделия. Для проектирования решения анализируют геометрию детали, расположение швов, рабочую зону, способ базирования и необходимую периферию. В состав комплекса могут входить позиционеры, линейные оси, системы поиска и слежения за швом, очистка горелки, дымоудаление и средства безопасности.
Для предварительного подбора WELDIX достаточно предоставить техническое задание, 3D-модель или чертежи свариваемой детали.
WELDIX / GUIDE
Что такое робот-сварщик
Робот-сварщик — это программируемый промышленный манипулятор, предназначенный для перемещения сварочного инструмента по заданной траектории.
Для дуговой сварки на его запястье устанавливается сварочная горелка. При контактной сварке робот может работать со сварочными клещами, а в лазерных системах — перемещать сварочную оптику.
Для роботизированной дуговой сварки, как правило, применяются шестиосевые манипуляторы. Шесть степеней свободы позволяют менять не только положение горелки, но и её ориентацию относительно соединения.
Это необходимо при работе с рамами, корпусами, кронштейнами и другими пространственными изделиями, где швы расположены на разных плоскостях.
Сам манипулятор при этом является только одной частью комплекса. Для работы ему необходимы сварочный источник, горелка, подача проволоки, управление, оснастка и система безопасности.
В зависимости от изделия комплекс также может включать:
- позиционер;
- трек или поворотное устройство для перемещения робота;
- систему поиска шва и слежения за швом;
- устройство очистки горелки;
- дымоудаление;
- системы безопасности (барьеры ограждения).
Поэтому поставка одного манипулятора и поставка готового роботизированного сварочного комплекса — разные задачи.
WELDIX / GUIDE
Как работает робот-сварщик
Перед запуском создаётся программа сварки. В ней задаются траектории движения, положение горелки, последовательность операций и команды для сварочного оборудования.
Изделие устанавливается и фиксируется в оснастке. После запуска цикла робот перемещает горелку к начальной точке, запускает сварочный процесс и ведёт инструмент вдоль заданного шва.
Типовая последовательность выглядит так:
- деталь устанавливается в оснастку;
- робот занимает исходное положение;
- при необходимости выполняется поиск фактического положения соединения;
- запускается сварочный режим;
- робот проходит запрограммированную траекторию;
- выполняется переход к следующему шву;
- при необходимости изделие поворачивается позиционером;
- после завершения программы деталь выгружается.
Для сложных изделий движение робота и позиционера может быть синхронизировано. Это позволяет удерживать соединение в удобном пространственном положении и получать доступ к швам с разных сторон.
Если рабочей зоны одного манипулятора недостаточно, робот устанавливают на трек или поворотное устройство.
Таким образом, возможности комплекса определяются не только моделью робота, но и его компоновкой относительно изделия.
WELDIX / GUIDE
Какие роботы используют для сварки
Шестиосевые промышленные роботы
Шестиосевой манипулятор — основная компоновка для роботизированной дуговой сварки.
Он позволяет перемещать горелку по сложным пространственным траекториям и выдерживать заданный угол относительно соединения.
Такие роботы применяют для сварки:
- рам;
- корпусов;
- кронштейнов;
- трубных узлов;
- металлоконструкций;
- деталей машин;
- компонентов транспортной и сельскохозяйственной техники.
В линейке WELDIX для таких задач используются сварочные роботы серии RH.
Роботы на треках
Для длинномерных изделий рабочую зону можно увеличить с помощью дополнительной оси.
Робот устанавливается на трек и перемещается вдоль конструкции. Такое решение применяется, когда швы выходят за пределы рабочей зоны манипулятора, установленного на фиксированном основании.
Это позволяет автоматизировать сварку более крупных рам, балок и протяжённых конструкций без установки нескольких отдельных роботов.
Роботы с позиционерами
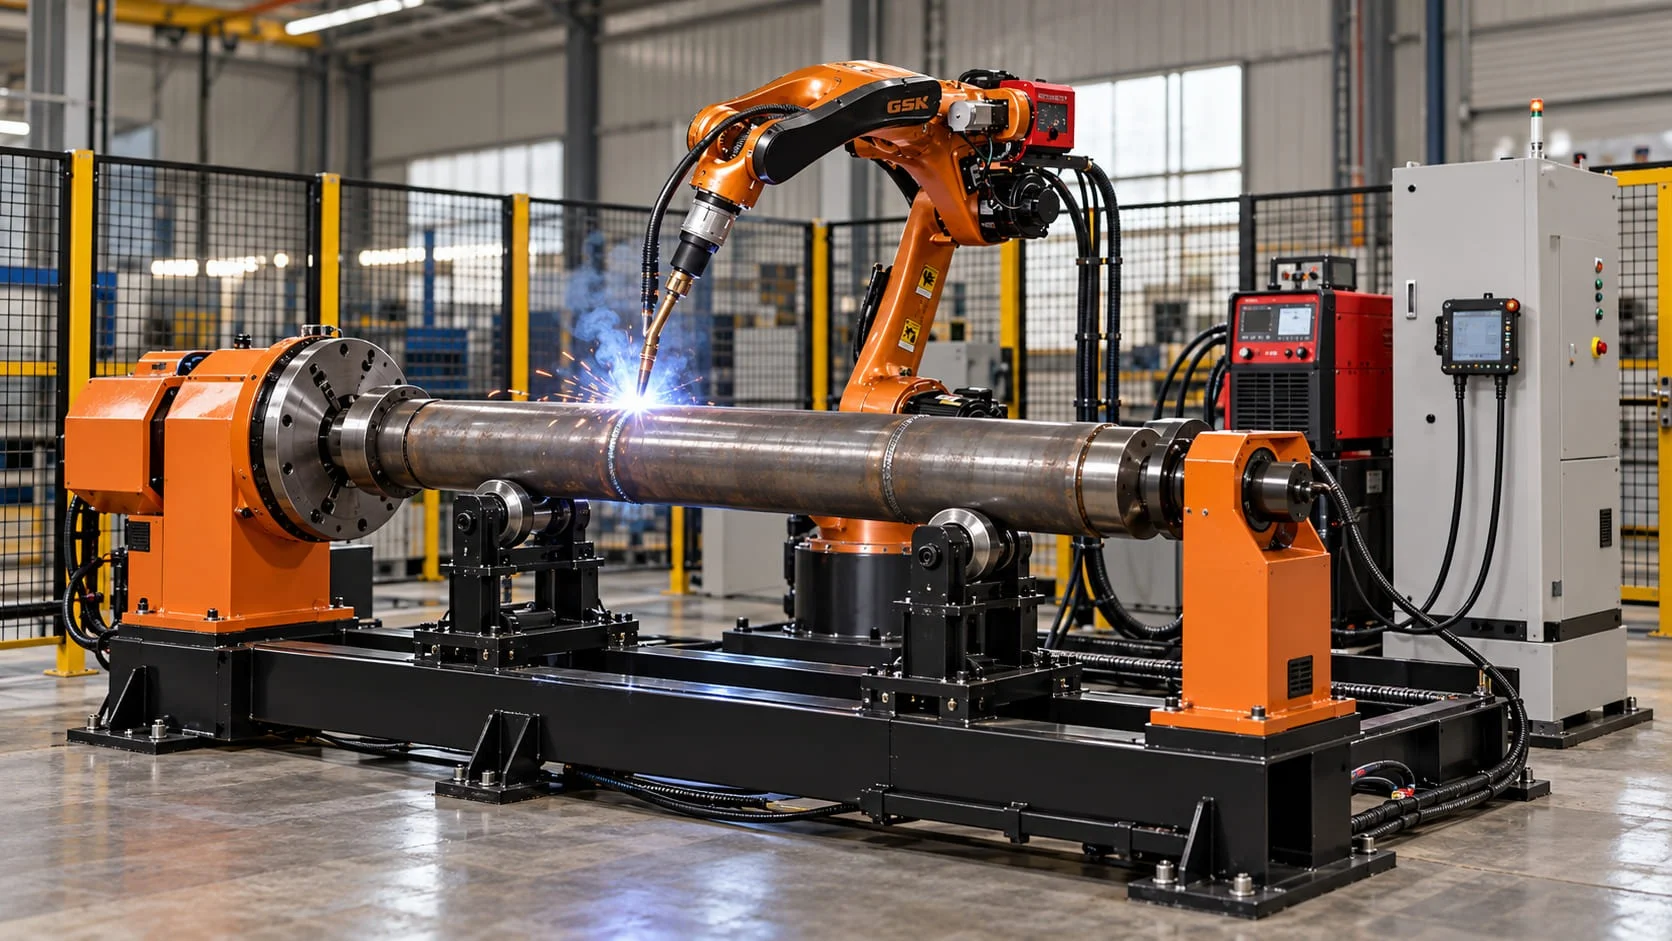
Позиционер вращает или наклоняет изделие во время цикла.
За счёт этого шов можно вывести в более удобное положение относительно горелки, а робот получает доступ к разным сторонам конструкции.
Массу изделия при такой компоновке воспринимает не сам робот, а позиционер или отдельная опорная система.
Коллаборативные решения
Для отдельных сварочных задач применяются и коллаборативные роботы.
Они особенно интересны там, где важны компактная компоновка и частое взаимодействие оператора с системой, либо деталь мелкосерийная, или требуется постоянная переналадка.
WELDIX / GUIDE
Какие виды сварки можно роботизировать
Промышленные роботы применяются для разных сварочных процессов.
| Процесс | Типичные задачи |
|---|---|
| MIG/MAG | рамы, корпуса, металлоконструкции, детали машин |
| TIG | нержавеющая сталь, алюминий, тонкостенные изделия |
| Контактная точечная сварка | листовые и кузовные детали |
| Лазерная сварка | точные соединения и листовые конструкции |
MIG/MAG
Для общего машиностроения и производства металлоконструкций особенно распространена роботизированная MIG/MAG-сварка.
Сварочная проволока непрерывно подаётся через горелку, а робот перемещает её по заданной траектории.
Такой процесс применяется для рам, корпусов, кронштейнов, оснований, трубных узлов и других изделий с повторяющимися швами.
TIG
TIG применяется там, где требуется точное управление положением электрода и тепловложением.
Роботизированные TIG-системы используют при работе с нержавеющей сталью, алюминием и изделиями, к которым предъявляются повышенные требования по качеству сварного соединения.
Контактная точечная и лазерная сварка
При контактной сварке робот перемещает сварочные клещи между заданными точками.
В лазерной системе манипулятор перемещает сварочную оптику относительно изделия.
Таким образом, сварочный робот не привязан к одному физическому процессу: конкретное решение определяется технологией производства.
WELDIX / GUIDE
Как робот учитывает фактическое положение шва
Одна из ключевых задач роботизированной сварки — обеспечить совпадение запрограммированной траектории с реальным положением соединения.
Для этого применяются несколько функций.
TCP
TCP — Tool Center Point, расчётная рабочая точка инструмента.
Для сварочной горелки она обычно определяется относительно конца проволоки. По TCP контроллер рассчитывает положение инструмента на всей траектории.
После замены элементов горелки или столкновения TCP проверяют и при необходимости калибруют.
WELDIX / GUIDE
Какие изделия можно сваривать роботом
Роботизированная сварка применяется для широкого диапазона изделий:
- рам и оснований;
- корпусов;
- кронштейнов;
- балок;
- трубных узлов;
- металлоконструкций;
- ёмкостей;
- компонентов промышленного оборудования;
- деталей сельскохозяйственной техники;
- элементов транспортной техники.
Главное — не название изделия, а его геометрия и характер сварочных операций.
При разработке проекта проверяют:
- размеры детали;
- расположение сварных соединений;
- доступ горелки;
- способ базирования;
- необходимость поворота изделия;
- требуемую рабочую зону;
- наличие производственных отклонений.
Если одного фиксированного робота недостаточно, задача может решаться позиционером, треком, дополнительными рабочими позициями или системой слежения.
Подробно критерии выбора разобраны в статье «Сварочные роботы для производства: подбор под изделие».
WELDIX / GUIDE
Что даёт роботизация сварки производству
Роботизация позволяет перенести повторяющиеся сварочные операции в управляемый автоматический цикл.
Повторяемость процесса
Робот выполняет заданные движения по одной программе.
Для одинаковых изделий это помогает стабильно выдерживать положение горелки, последовательность швов и параметры движения.
Рост доли автоматического времени
Экономический эффект роботизации формируется не только за счёт скорости движения горелки.
Большое значение имеет организация всего цикла.
Например, в ячейке с двумя рабочими позициями робот может сваривать изделие на одной позиции, пока оператор выполняет загрузку и выгрузку на второй.
Вспомогательное время частично выводится из автоматического цикла, а оборудование получает более высокую загрузку.
Меньше ручных повторяющихся операций
Робот берёт на себя постоянное ведение горелки по однотипным соединениям.
Сварочный специалист может сосредоточиться на технологической настройке, контроле, переналадке и более сложных задачах.
Возможность развивать комплекс
Роботизированную ячейку можно дополнить новым позиционером, системой слежения, внешней осью или другой периферией.
Поэтому конфигурацию можно проектировать с учётом не только текущего изделия, но и дальнейших производственных задач.
WELDIX / GUIDE
Как подобрать конфигурацию под производство
Сварочного робота не следует выбирать только по цене, грузоподъёмности или максимальному радиусу действия.
Сначала анализируется изделие.
Для предварительного проекта нужны:
- техническое задание;
- 3D-модель или чертёж;
- данные о сварных соединениях;
- производственная программа;
- требования к сварке.
По этим данным проверяют рабочую зону, доступ горелки и способ установки изделия.
После этого определяется состав оборудования: робот, сварочный источник, позиционер, оснастка, трек, системы поиска шва, очистка горелки, дымоудаление и средства безопасности.
В серии RH используются исполнения сварочных роботов с нагрузкой 6 кг и рабочей зоной, рассчитанной на типовые задачи дуговой сварки. Конкретное исполнение выбирают после анализа траекторий и компоновки комплекса.
Такой подход позволяет подбирать не «робота вообще», а решение под конкретный сварочный участок.
WELDIX / GUIDE
Робот-сварщик и ручная сварка
Ручная и роботизированная сварка решают разные производственные задачи и могут работать на одном предприятии одновременно.
Роботу целесообразно передавать повторяющиеся операции с заранее определёнными траекториями.
Сварочный специалист при этом отвечает за технологию, настройку, контроль и перенос процесса на новые изделия.
Роботизация не устраняет требования к квалификации. Она меняет характер работы: вместо постоянного ручного ведения горелки больше внимания уделяется управлению технологическим процессом.
Для предприятий с несколькими типами изделий большое значение имеет также способ программирования. При частых переналадках может применяться офлайн-программирование по 3D-модели, чтобы часть подготовки новой программы выполнять вне остановленной ячейки.
WELDIX / GUIDE
Роботы-сварщики WELDIX
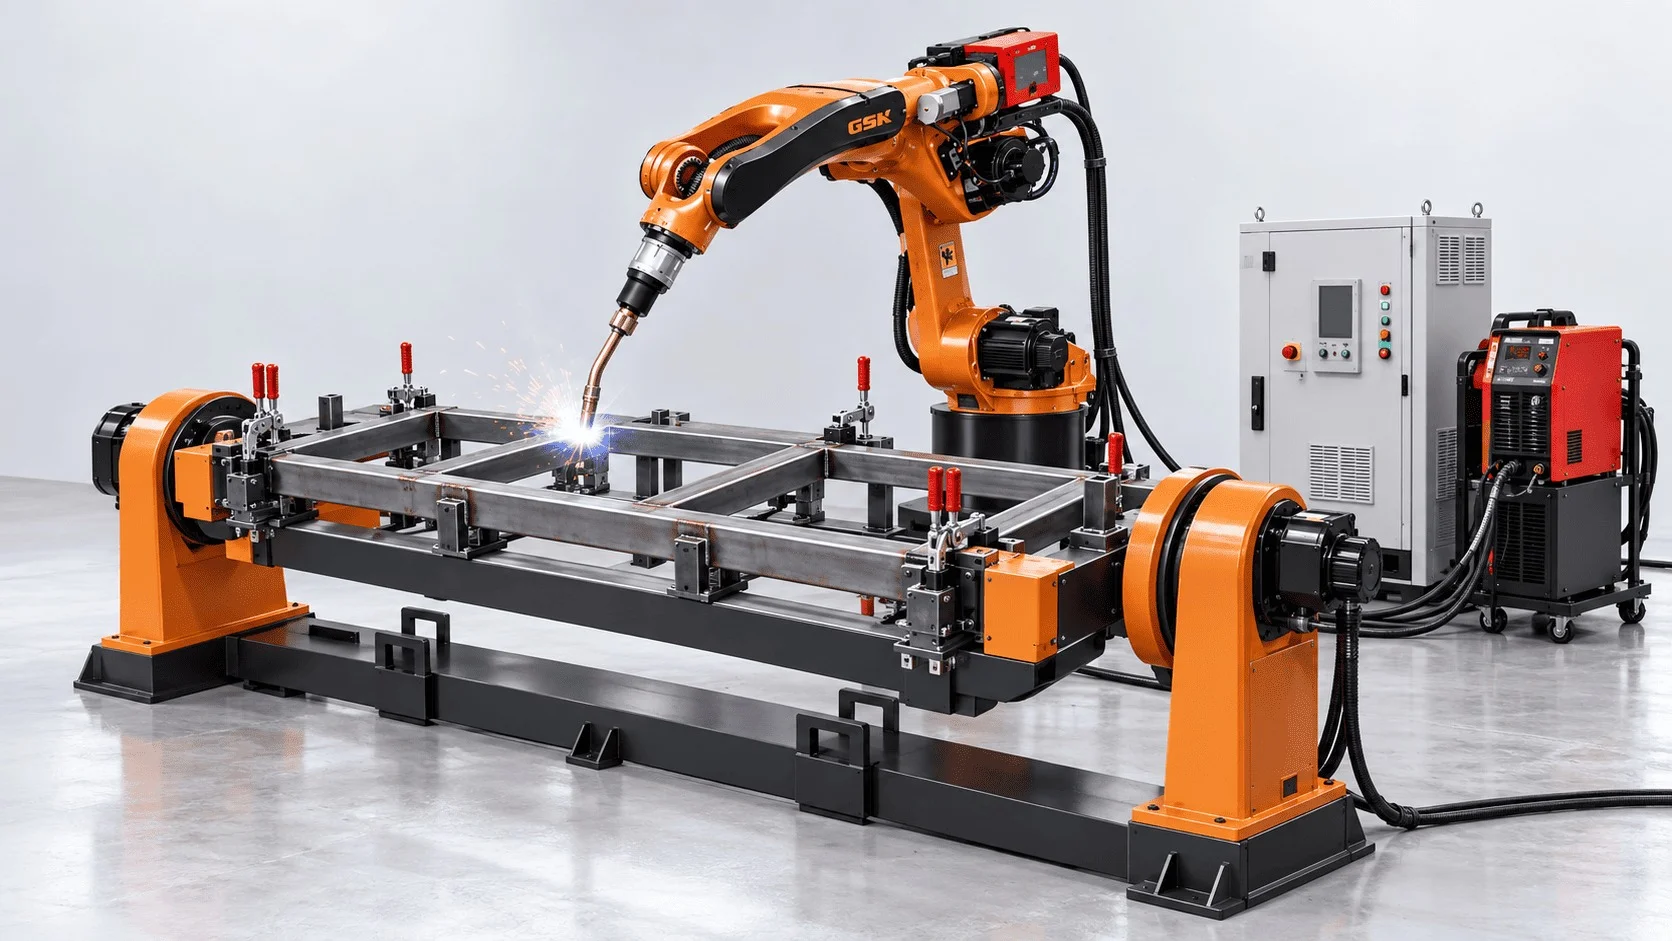
WELDIX проектирует роботизированные сварочные решения под конкретные изделия и производственные задачи.
В состав проекта могут входить:
- сварочный робот;
- источник сварочного тока;
- роботизированная горелка;
- позиционер;
- линейная ось или трек;
- оснастка;
- системы поиска и слежения за швом;
- очистка горелки;
- дымоудаление;
- система безопасности.
Для роботизированной дуговой сварки используются шестиосевые модели серии RH, включая RH06A2 и RH06A3.
Роботы серии RH06 имеют грузоподъёмность 6 кг. Доступны исполнения с разной рабочей зоной, что позволяет выбирать компоновку под размеры изделия и расположение швов.
Конкретное решение определяется не одной паспортной характеристикой, а моделированием всей рабочей зоны с учётом изделия, оснастки и периферии.
После подбора оборудования WELDIX может выполнить настройку комплекса и обучение персонала. Этапы запуска подробно разобраны в статье «Сварочные роботы для производства: внедрение, приёмка и обслуживание».
Часто задаваемые вопросы
01Можно ли одним роботом сваривать разные изделия?
Да. Для разных деталей создаются отдельные программы и при необходимости используется сменная оснастка. Возможность работы с конкретным набором изделий проверяют при проектировании комплекса.
02Может ли робот находить сварочный шов?
Да, если комплекс оснащён соответствующей системой. Для определения положения соединения применяют touch sensing, слежение через дугу и оптические датчики.
03Подходит ли роботизация для мелких серий?
Да, если время подготовки и переналадки соответствует производственной программе. При частой смене изделий особенно важно заранее определить способ программирования и конструкцию оснастки.
04Нужен ли сварщик после установки робота?
Необходима сварочная компетенция. Технолог или другой подготовленный специалист определяет режимы, последовательность операций и требования к соединению. Робот выполняет запрограммированные движения.
05Что нужно отправить для подбора сварочного робота?
Для предварительной оценки можно предоставить техническое задание, 3D-модель или чертежи свариваемой детали. Чем подробнее исходные данные по изделию и швам, тем точнее можно определить конфигурацию комплекса.
WELDIX / GUIDE
Как начать роботизацию сварки
Первый этап — анализ конкретного изделия.
Отправьте специалистам WELDIX техническое задание, 3D-модель или чертежи детали.
По ним можно проверить:
- расположение и доступность швов;
- требуемую рабочую зону;
- способ установки изделия;
- необходимость позиционера или трека;
- потребность в системе поиска и слежения;
- предварительный состав роботизированного комплекса.
После определения состава оборудования можно подготовить проект решения и перейти к расчёту роботизированного участка.
Источники и материалы WELDIX
Подберём комплекс под ваше изделие
Передайте техническое задание, 3D-модель или чертежи детали. Специалисты WELDIX смогут проверить рабочую зону, доступ к швам и состав оборудования.
Получить консультацию↗

